让运动更加精准
六轴与七轴,为不同臂展、负载与应用而设计。
连接、控制、创造。
六轴与七轴,为不同臂展、负载与应用而设计。
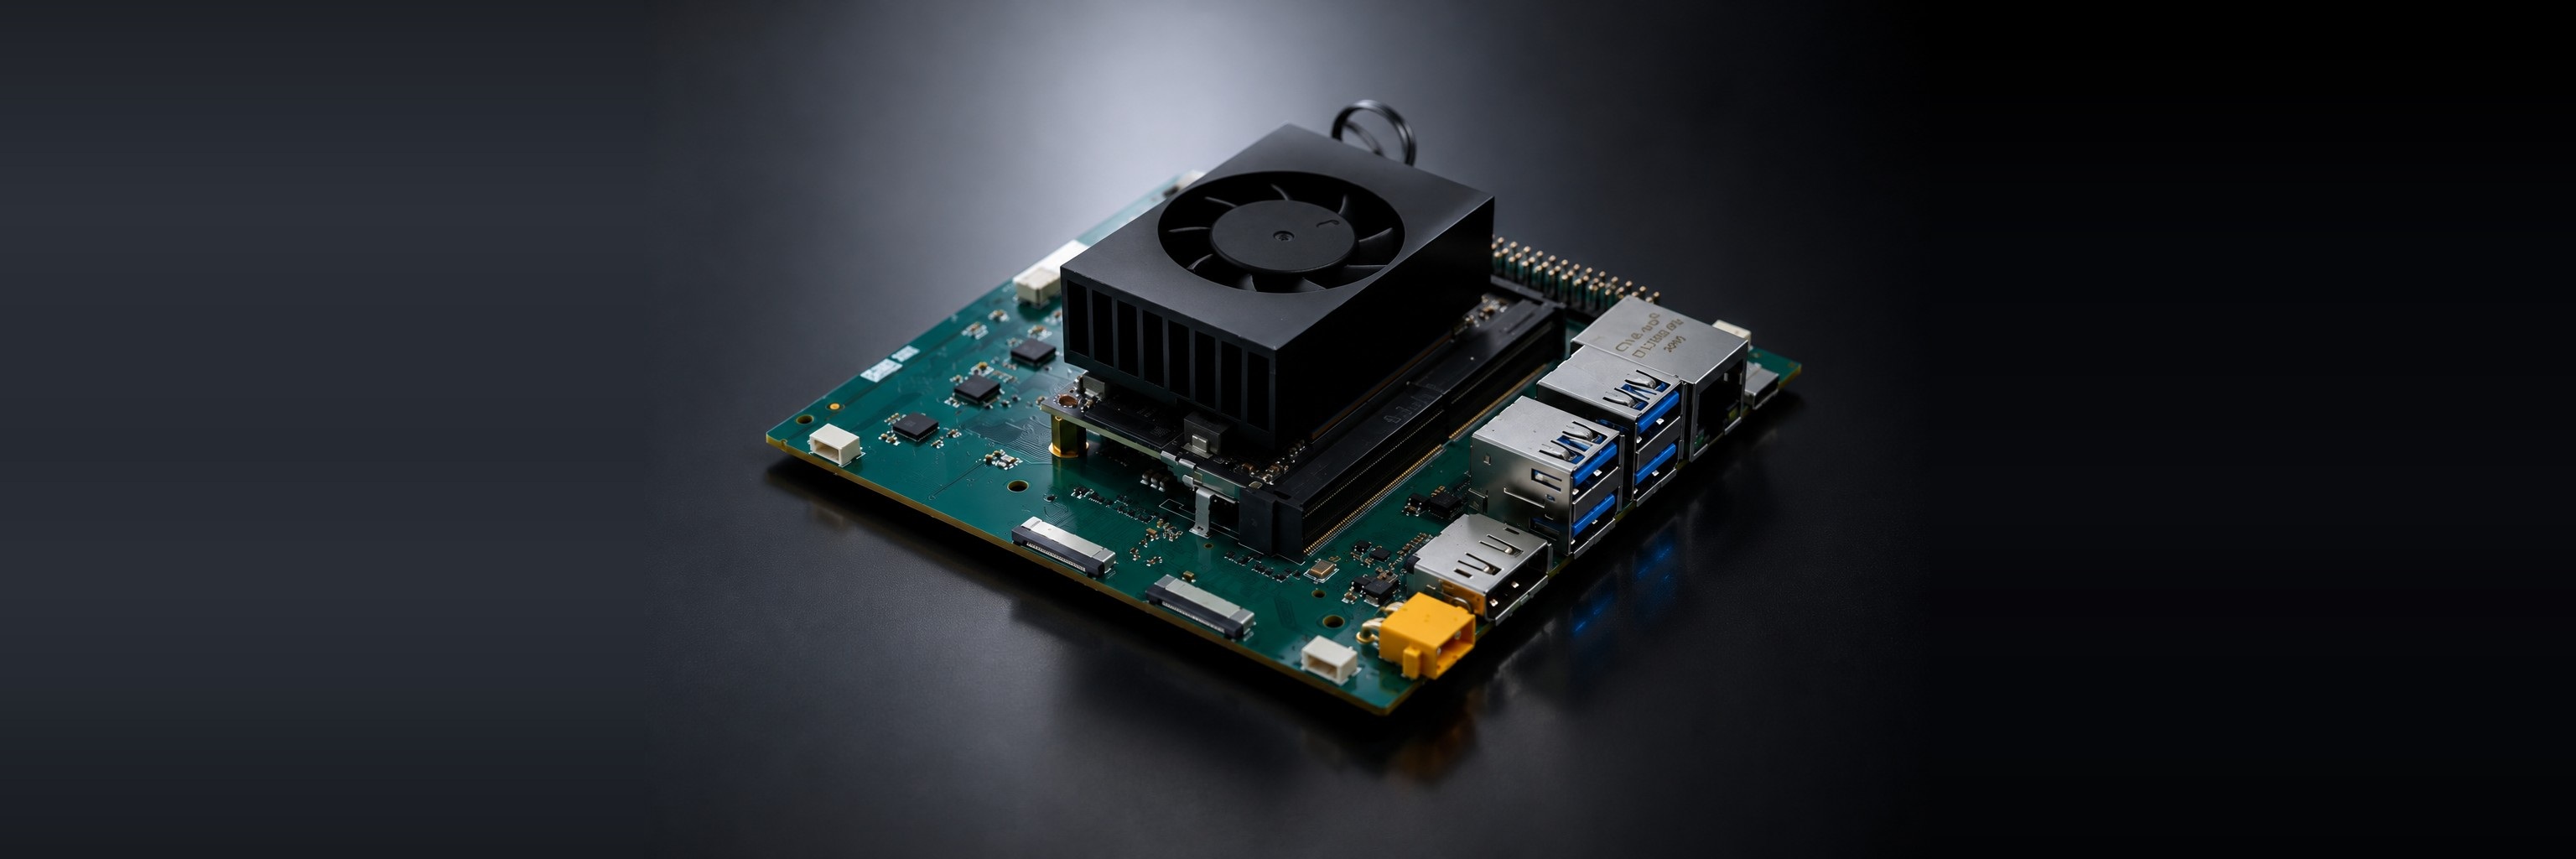
EtherCAT 运动控制,可选 Jetson Orin NX SUPER 边缘算力。
90 N 与 120 N 额定夹持力,支持 CAN 与 EtherCAT 通信。
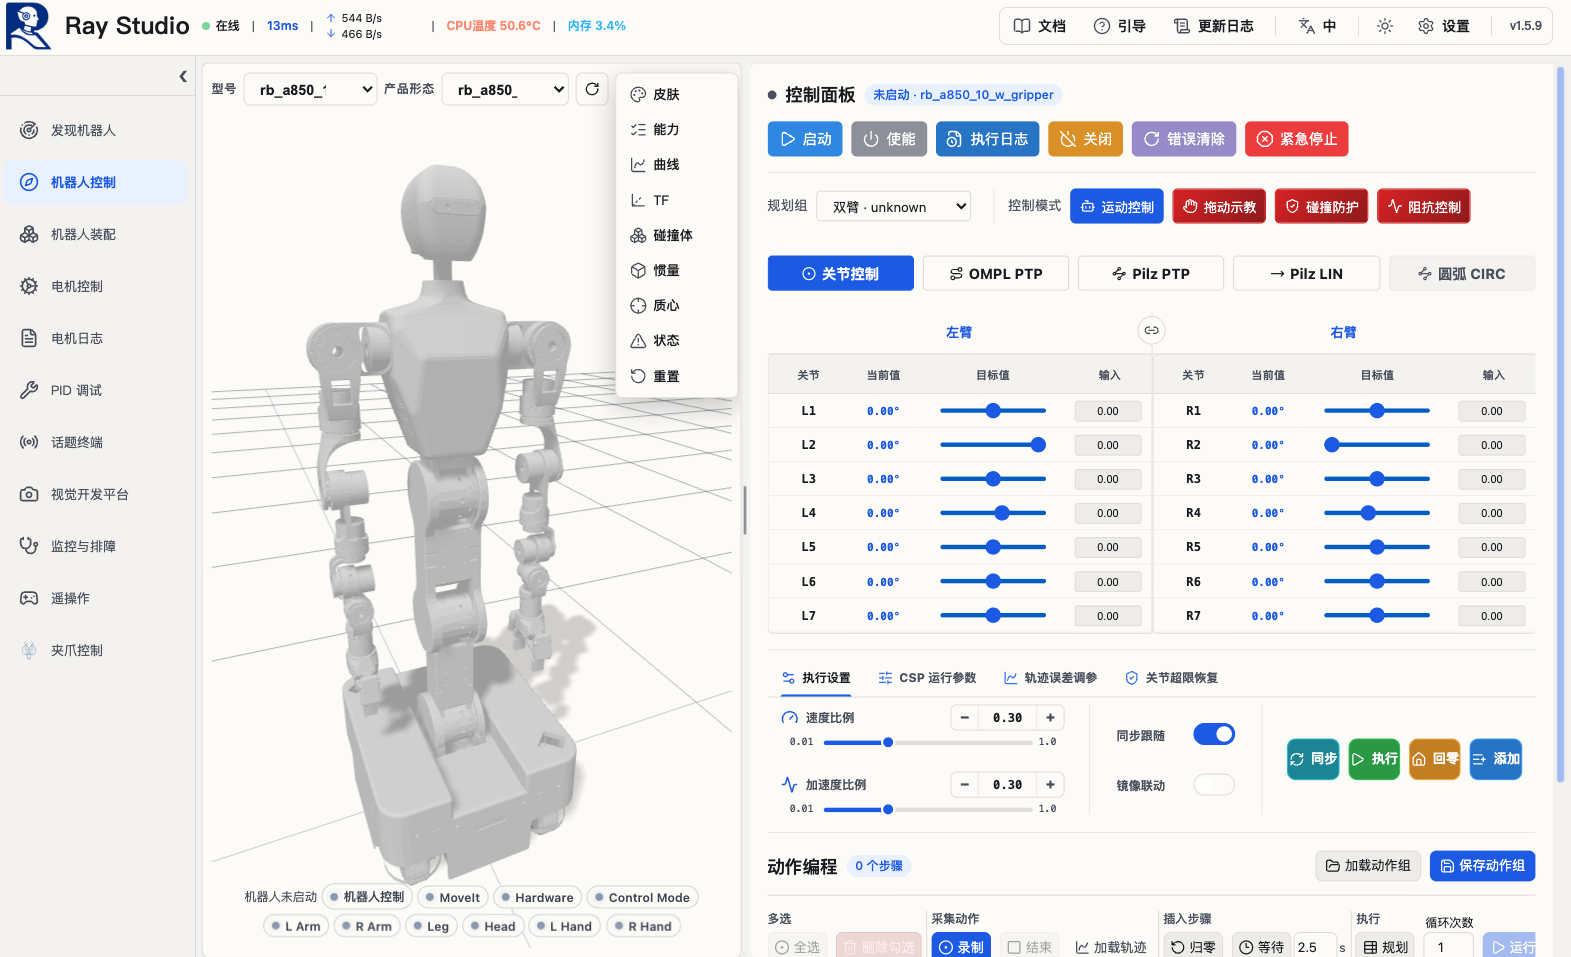
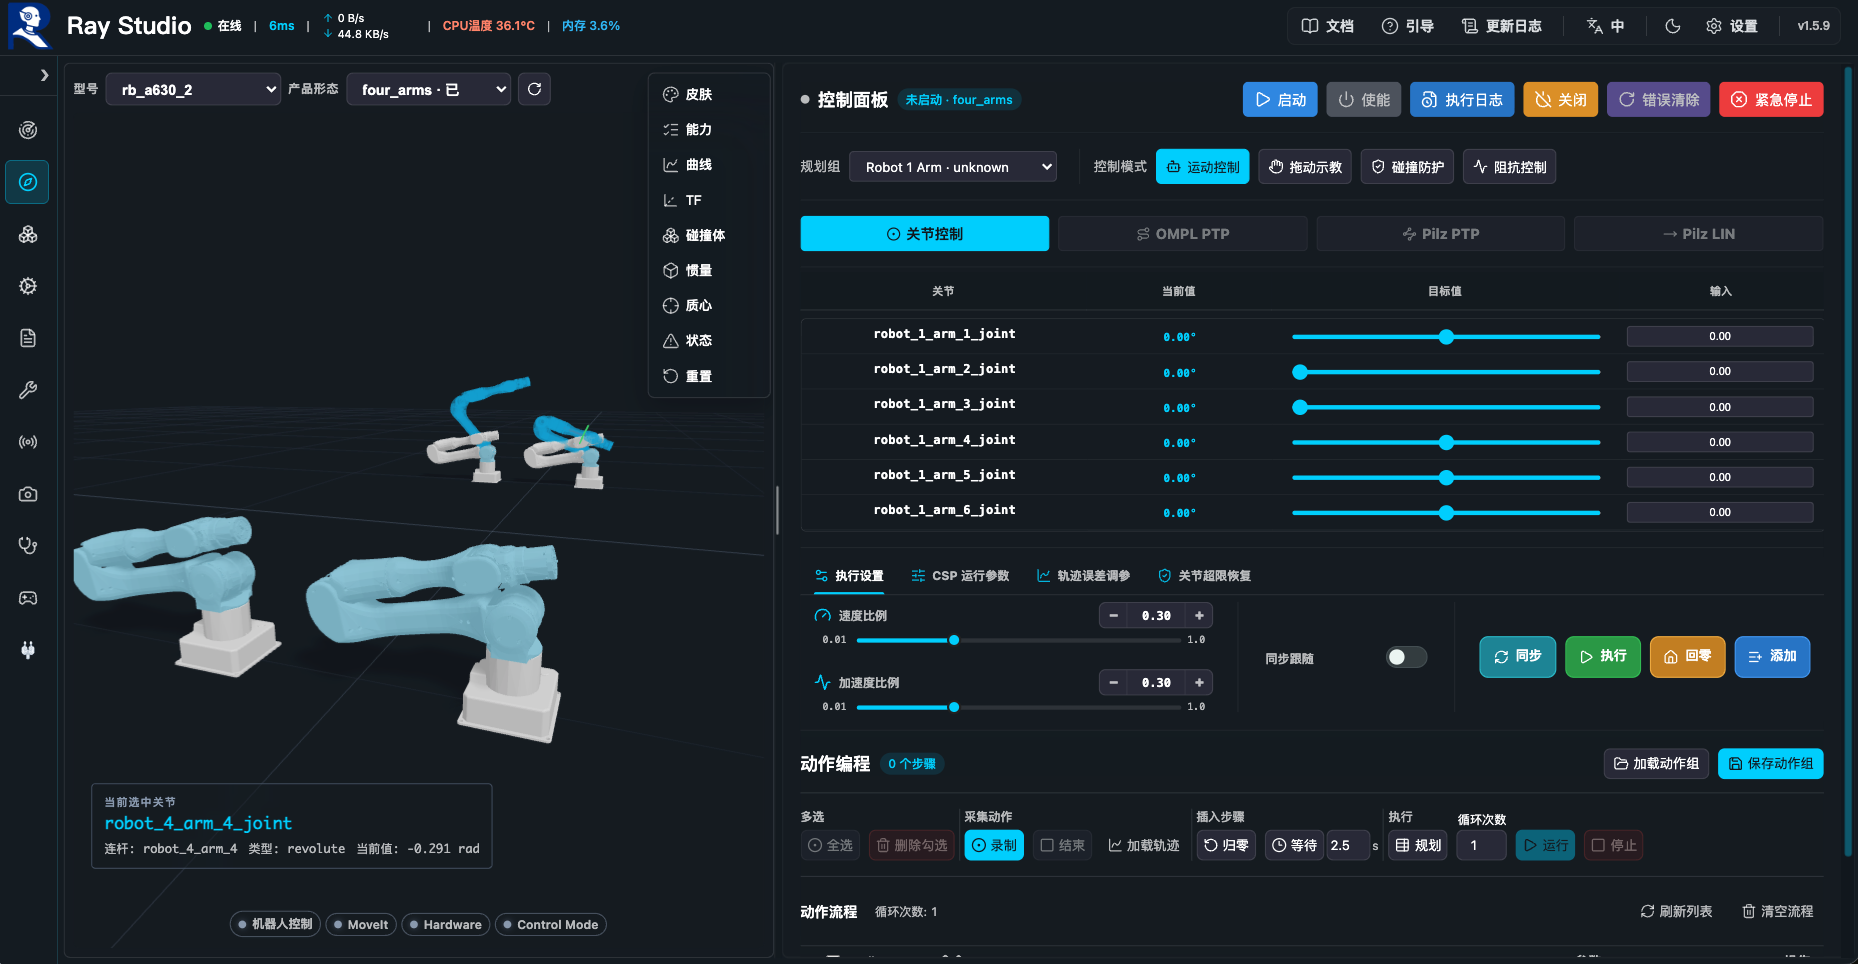
浏览器控制、零力示教、电机 PID 调试与实时可视化。RayStudio 连接机器人硬件与开发工具,支持智能应用开发。
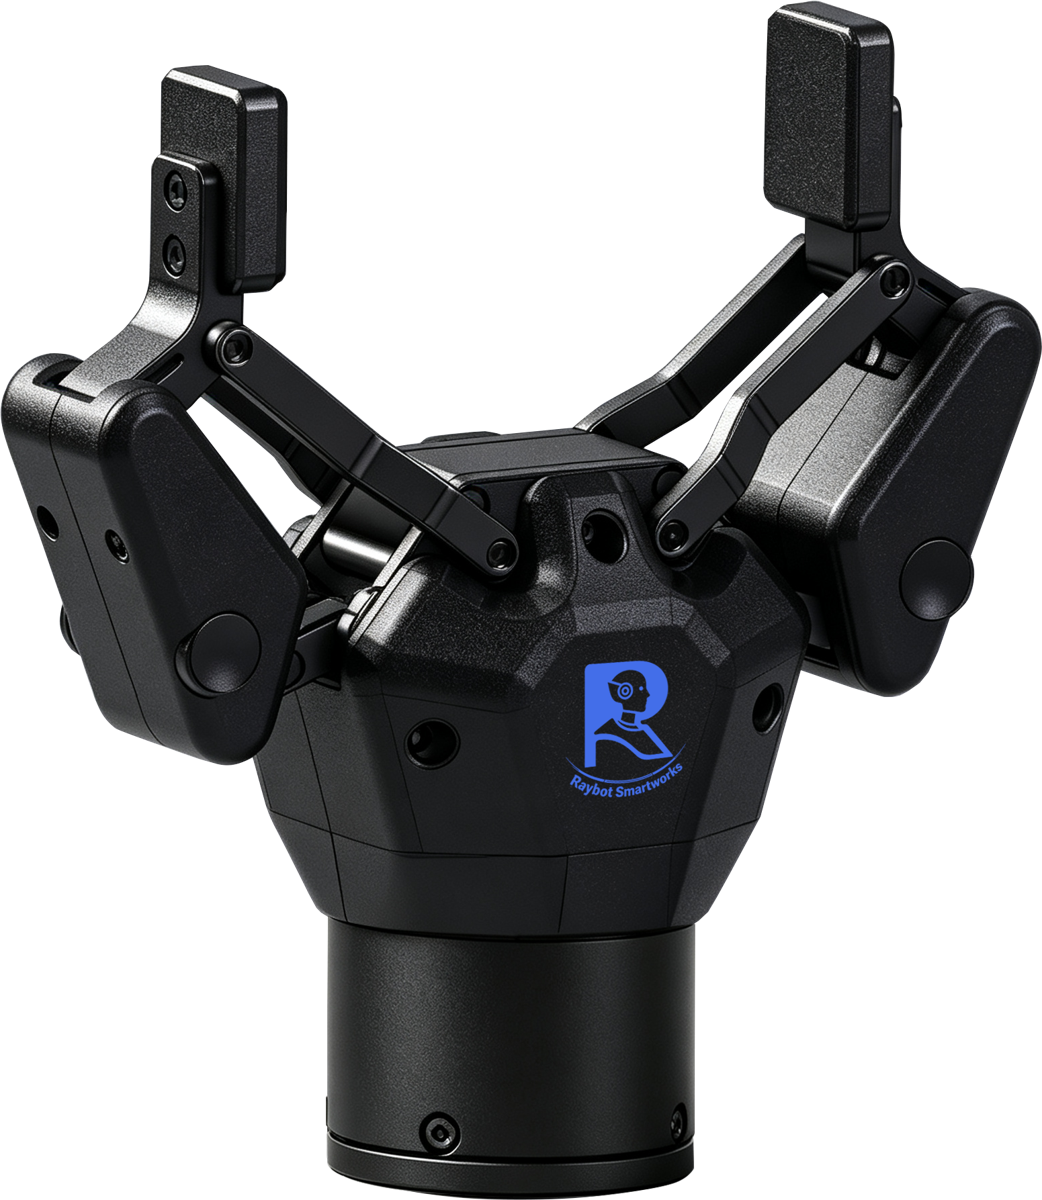
90 N 额定夹持力,95 mm 总行程,以 0.8 kg 紧凑结构实现自适应抓取。
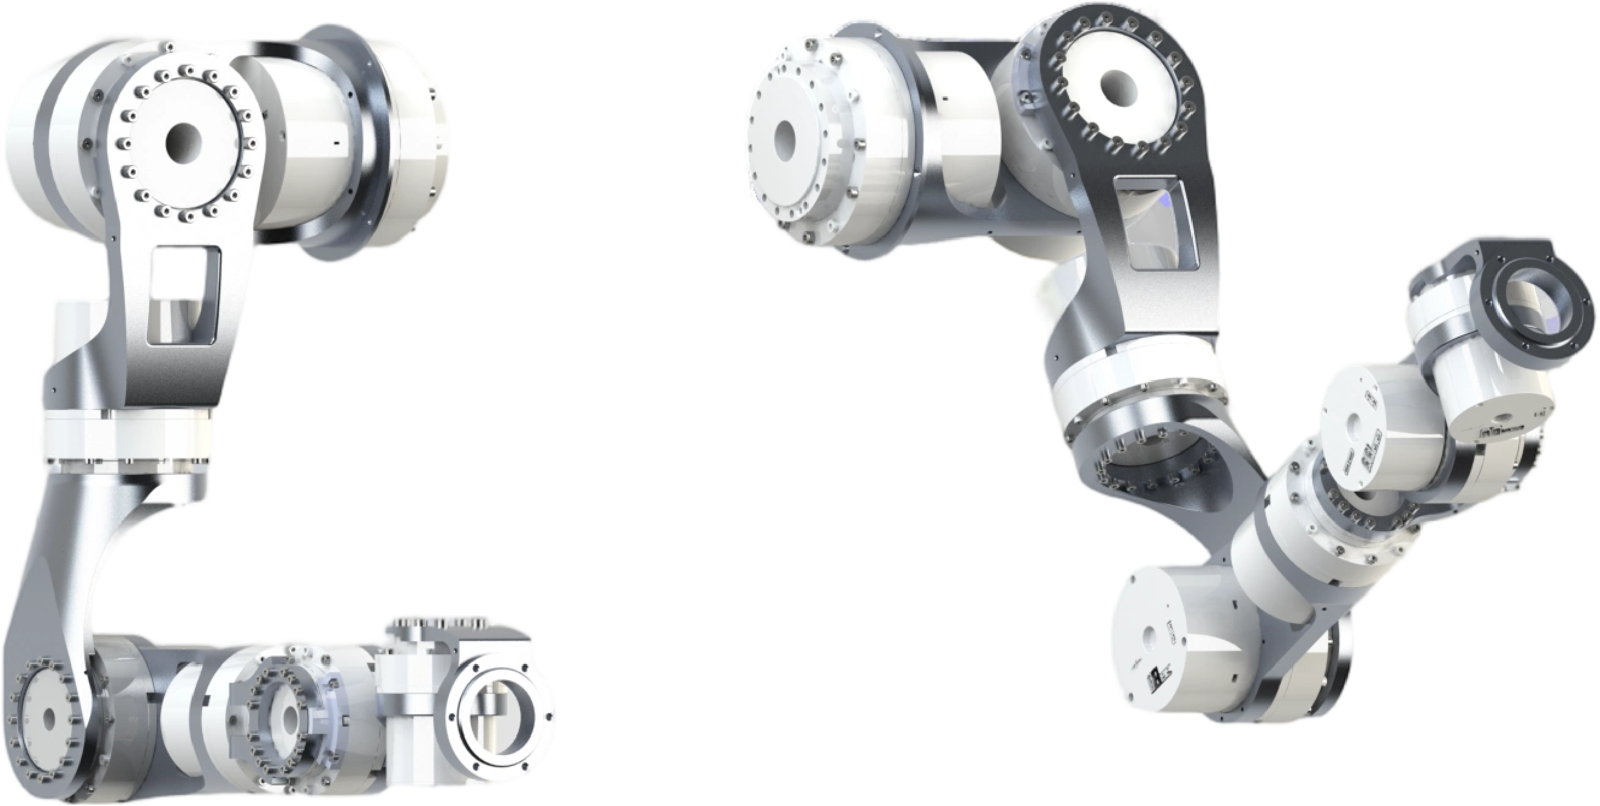
七轴谐波机械臂,850 mm 臂展、10 kg 额定负载,面向具身智能研发与精密自动化。
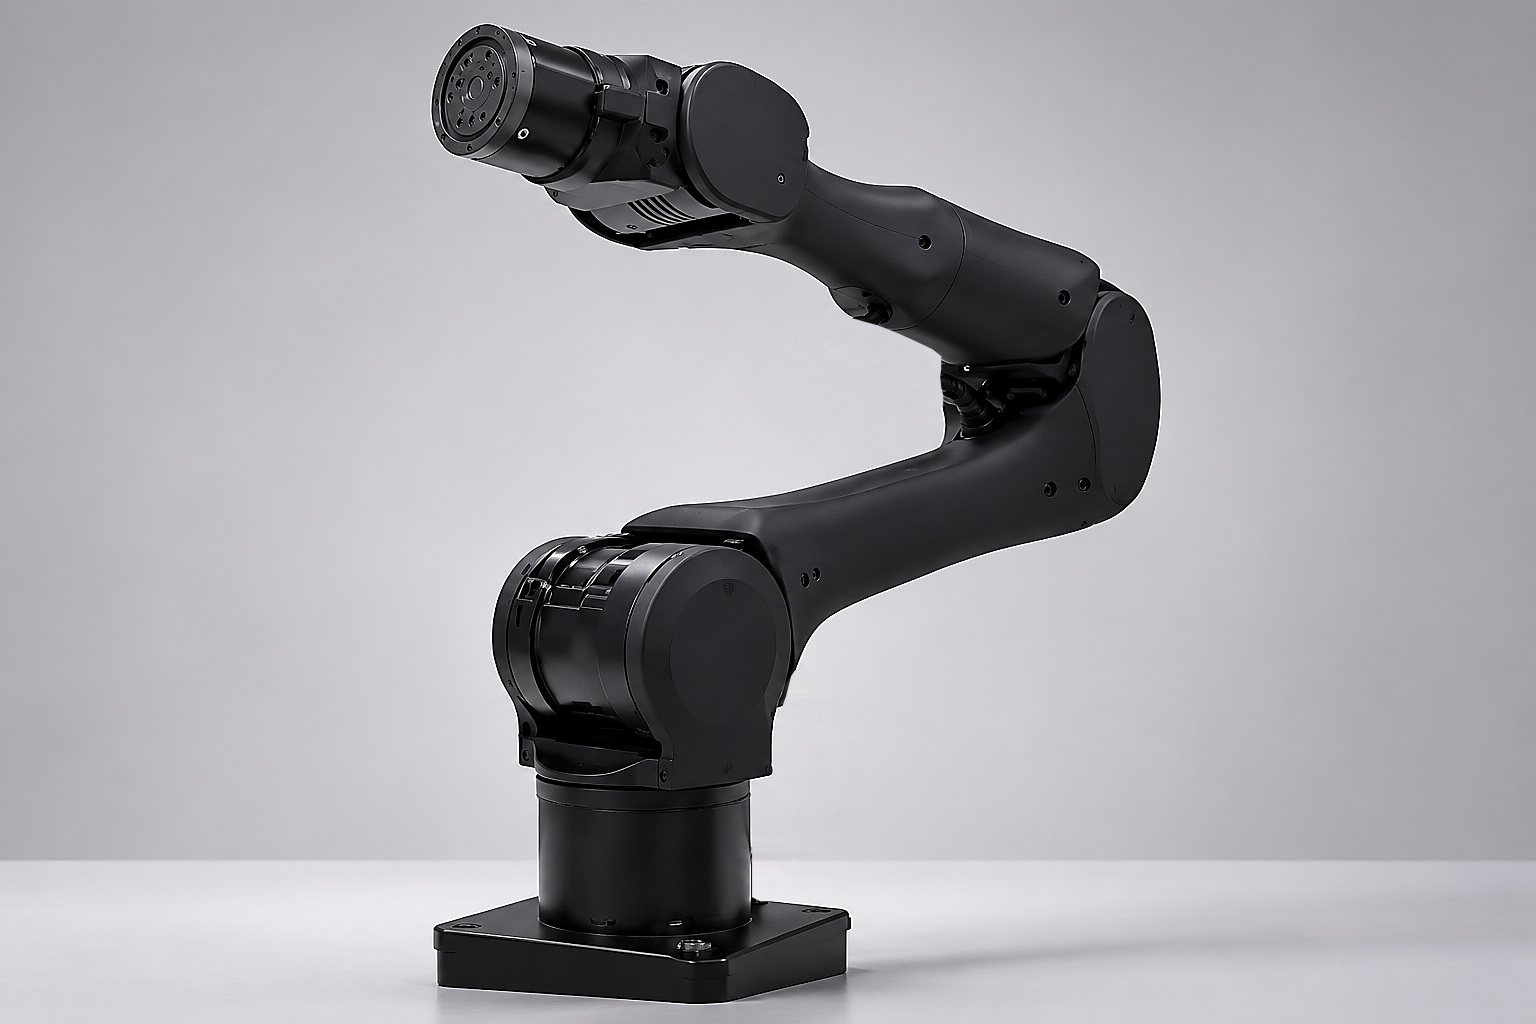
六轴桌面机械臂,2 kg 负载,面向教学、操作任务与具身智能开发。
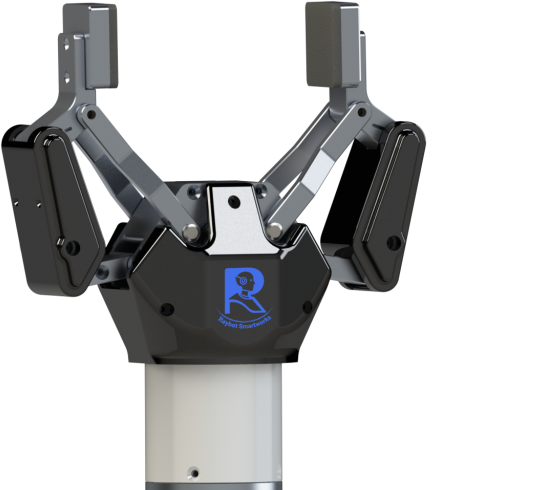
120 N 额定夹持力,105 mm 总行程,支持 CAN 与 EtherCAT 的双指自适应夹爪。
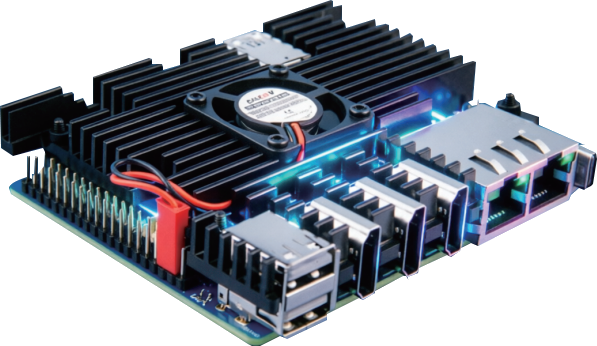
双 2.5 GbE 网口与 PREEMPT_RT 实时内核,为科研、教学和轻量自动化提供集成 EtherCAT 控制平台。
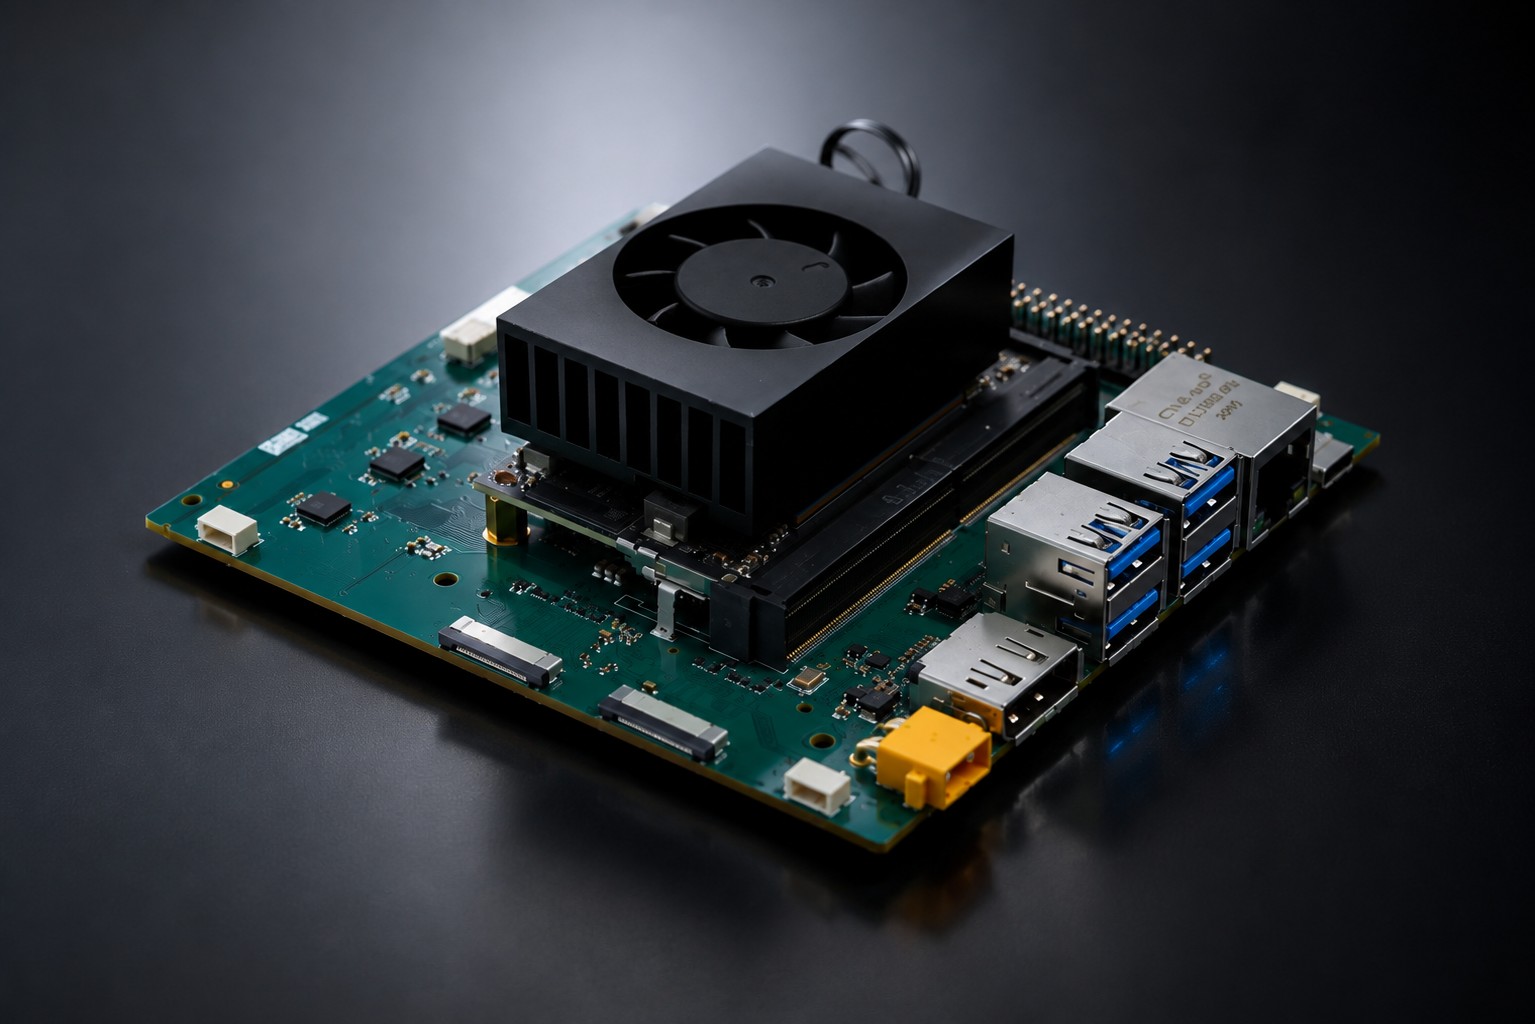
搭载 Jetson Orin NX SUPER 16GB,最高 157 TOPS 算力,五路独立 EtherCAT 接口,面向一体化机器人架构。
我们将精密机械结构、电子电路与运动控制整合为硬件平台,服务科研教育、具身智能研发与柔性自动化。
六项研发能力,贯通一个机器人系统。
精密机械结构、仿生关节与高刚度机器人本体。
面向感知与控制的嵌入式电路和异构计算。
伺服控制、轨迹跟踪与多轴协同运动。
依托母公司的执行器技术,协同关节模组开发与整机适配。
打通底层固件、控制系统与上层应用。
标准接口、应用示例与配套集成文档。
预集成机械结构、电路与关节,缩短从想法到原型的距离。
通过 SDK 与 API 支持二次开发,让团队专注自身算法与场景。
通过 RayStudio 串联控制、示教、调试与可视化。
从第一个原型,到完整机器人系统,与 Raybot 一起探索。
江苏省苏州市昆山市花桥镇远创路 599 号。
Raybot 硬件支持 CAN 和 EtherCAT 接口。产品文档提供接口与集成说明,Raybot Studio 提供机器人控制与可视化环境。
需要七轴机械臂可选择 RB-A850-10;RB-C002 提供实时机器人控制,RB-C004 提供基于 Jetson Orin NX SUPER 16GB 的边缘 AI 算力。末端可搭配 GP2 系列夹爪。
各产品页面均提供技术参数,可在资料中心下载参数表、外形尺寸图和操作说明。
机械臂与夹爪支持 CAN 和 EtherCAT 通信。请联系团队,确认应用所需的接口与配置。
请向 Raybot 销售团队提供型号、数量与应用需求,我们将为您确认配置、价格及交付时间。
产品选型、集成资料与技术支持,请发送邮件至 tangxc@myactuator.com,或致电 +86 17775378663。