预集成控制链路。
Ubuntu 实时内核与 IgH EtherCAT 主站打通现场总线至 ROS 2 的控制链路,从预集成平台开始,把开发精力用于应用。
Ubuntu 实时内核与 IgH EtherCAT 主站打通现场总线至 ROS 2 的控制链路,从预集成平台开始,把开发精力用于应用。
RayStudio 将电机参数、动作编程、轨迹录制回放与实时监控带入浏览器,配套资料介绍 CSP、CSV、CST 与 MIT 控制模式。
控制器采用 Orange Pi 平台,配备 16 GB 内存、64 GB 存储和双 2.5 GbE 网口。
这是所支持控制频率的上限,实际频率取决于设备拓扑、控制任务与系统配置。
可以。平台支持 ROS 2,并提供 Python 和 C++ 开发接口,部署步骤请参阅集成文档。
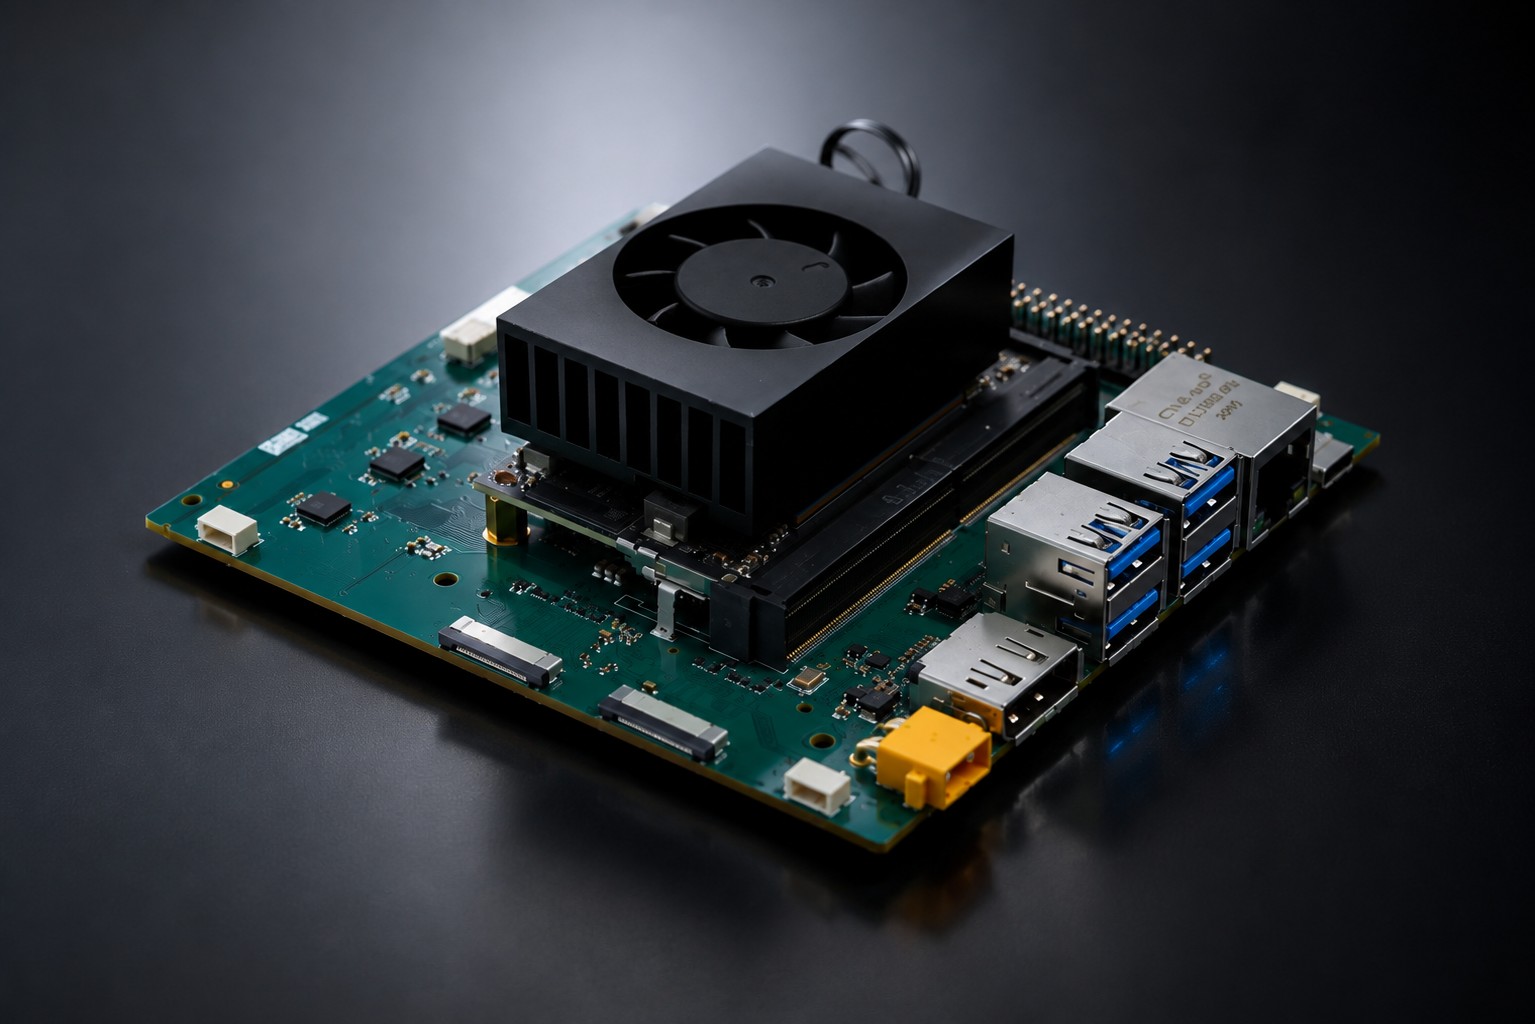
RB-C002 侧重 Orange Pi 平台上的实时控制和双 2.5 GbE 通信;RB-C004 集成 Jetson Orin NX SUPER 边缘 AI 算力与五路独立 EtherCAT 接口。
在询价页选择型号与数量,Raybot 将根据你的应用确认配置、报价和交期。
请将型号、固件版本和集成需求发送至 tangxc@myactuator.com,或致电 +86 17775378663。